最新の三軸振動センサーは毎秒数万サンプルでサンプリングします。ところが ISO 10816 だけで評価すると、そのすべてがひとつの数値、すなわち速度実効値(RMS)の振幅に凝縮されてしまいます。ここでは、その数値が取りこぼすもの、そしてなぜ高周波帯域と尖度が数週間早く警告できるのかを示します。
あなたは速度を見ています。ここに、それが隠しているものがあります。
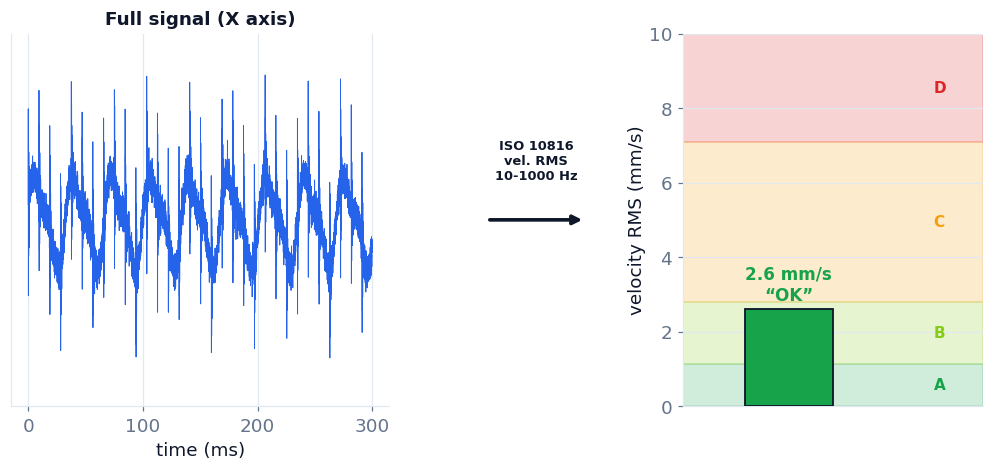
ISO 10816 の「グリーン」判定の背後にある 10〜1000 Hz の速度実効値(RMS)は、設計上バンド制限されています。低周波の重大度を測るために作られているためです。以下の各故障モードは、(少なくとも初期は)そのフィルターが除去する高周波帯域に存在するため、損傷が進行してもダッシュボードはグリーンのままになります。
1本物の信号
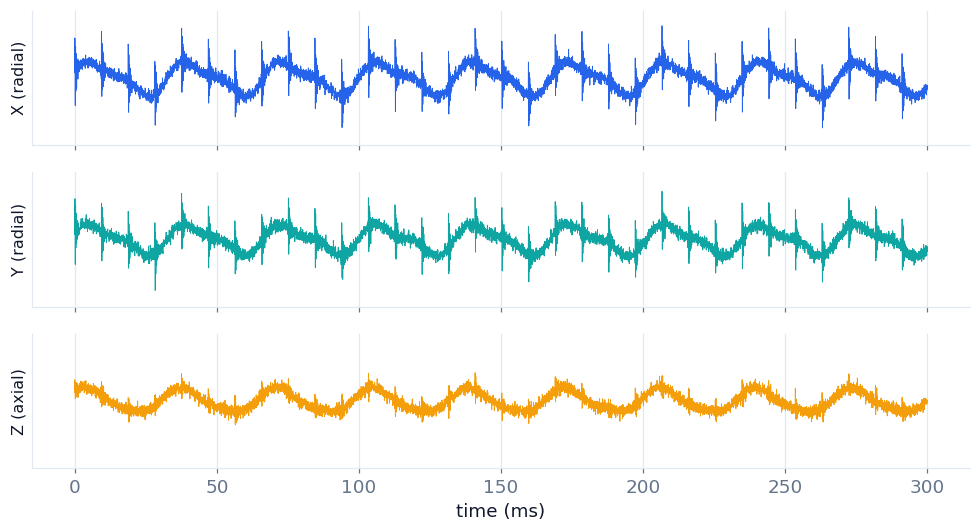
これが三軸センサーが実際に測定しているものです。三軸すべて(ラジアル二軸、アキシャル一軸)の加速度。軸受の周期的なインパクトは生の信号の中にすでに存在しています。すべての情報は存在しているのです。
2ISO 10816 というレンズギャップ
ISO 10816 は加速度を速度に積分し、10〜1000 Hz にバンド制限し、実効値(RMS)を取ります。結果はひとつの数値。それはグリーンゾーンに収まり、「OK」と言います。ISO が間違っているわけではありません——全体的な低周波の重大度(アンバランス、ミスアライメント、ゆるみ)を測っています。しかし、それはまさに軸受が存在する帯域を除去してしまうため、欠陥は見えないままになります。
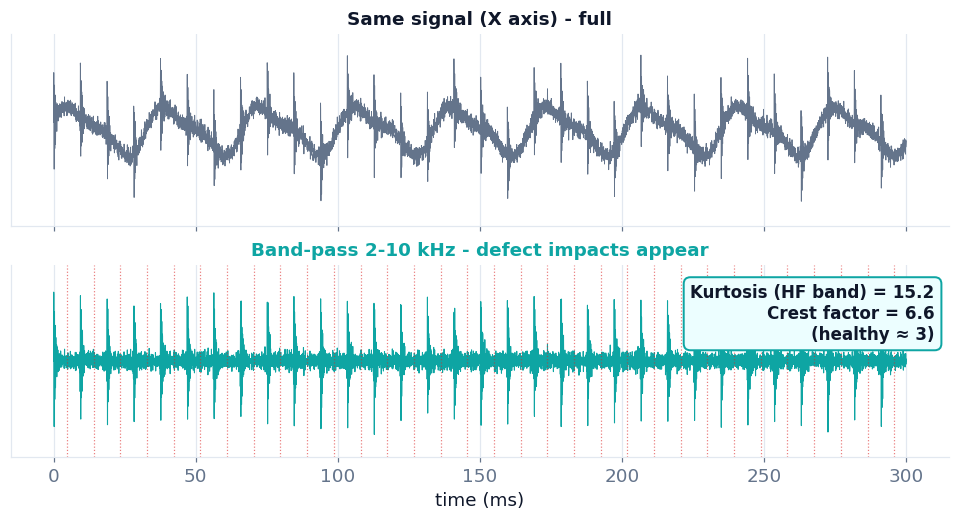
3同じ信号を、高周波で見る顕在化
私たちは同じ信号を取り、2〜10 kHz にバンドパスします。欠陥のインパクトが、完全に周期的な形で再び現れます。この帯域の尖度は15.2に跳ね上がります(健全な信号は 3 付近)。情報は決して失われていませんでした——平均がそれを隠していたのです。
4ひとつの信号、三つのレンズ
同じ三軸測定を、三通りで見たもの。速度実効値(RMS)(グリーン、「OK」)、高周波帯域(見えるインパクト)、そして形状指標(尖度、波高率)。センサーはすでに三つすべてを提供しています。足りないのは、それらをまとめて読むことです——そこでこそ、あるレンズが「故障中」と言い、別のレンズはまだグリーンだと言うのです。
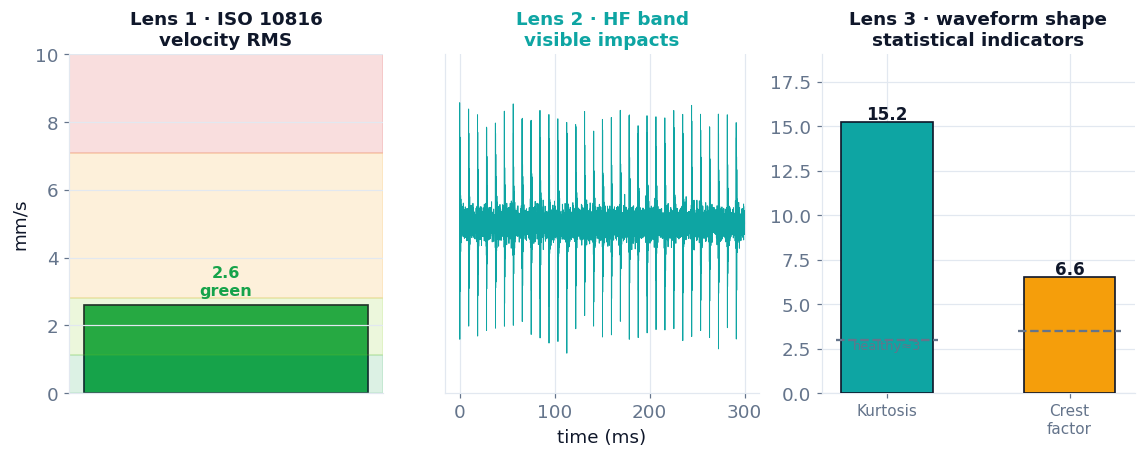
実物理に基づくシミュレーション信号から生成したグラフ(欠陥インパクトが共振を励起。尖度と速度実効値は説明用ではなく実計算値)。· Wertek AI
尖度(クルトシス)とは、一文で言うと?
尖度(クルトシス)は、信号が正規の釣鐘曲線に対してどれだけ尖っているかを測ります。健全な軸受はランダムに振動します(尖度 ≈ 3)。欠陥が生じると信号は鋭いインパクトで満たされ、尖度が上昇します。優れている点は、振幅と回転数(RPM)に依存しないことです。全体レベルが低いままでも、波形の形状が変化したことを検知します。
連続的にスクリーニングし、波形はオンデマンドで点検する
これは限界ではなく、ワークフローそのものです。固定センサーはバンド別の実効値(RMS)と統計スカラーを送るだけで、生の波形は記録も送信もしません。それらのスカラーだけで連続的な早期検知とトレンド化には十分です。つまり「この軸受は死にかけている、数週間の先行時間がある」という判断で、これが価値の大半です。あるスカラーやそのトレンドがしきい値を越えると、Wertek はインシデントを立ち上げ、詳細な波形/ルート点検を推奨する作業指示を発行できます。こうして、完全な波形を捕捉し、正確な欠陥周波数(BPFO/BPFI/BSF/FTF)を特定するのは、スクリーニングが人を派遣する価値があると判断したときだけになります。連続=スカラー、波形=オンデマンド。
スクリーニングは進行性故障を数日から数週間の先行時間をもって予知しますが、突発的・破局的な故障に対する保護システムではありません。電気系故障(例:回転子バー、固定子)の専用診断には、振動スカラー単独ではなく、電流シグネチャ(MCSA)またはインバータ(VFD)のデータを用います。
違いはセンサーではありません。誰が信号を読むかです。
振動ハードウェアは優秀で正直です。三軸すべての速度に加え、高周波帯域、尖度、波高率(主ラジアル軸上)を、そのデータシートにきちんと報告します。市場の盲点は、ほぼ誰もが ISO 速度という見出しで止まってしまい、高周波帯域と形状スカラーを単なる別のレジスタとして放置していることです。Wertek AI は、その同じ信号を——互換性のあるあらゆるブランドから——ひとつの場所に集約し、まとめて解釈します。速度、高周波、そして波形の形状を、それが実際に語っている資産の上で。センサーが報告し、私たちがそれを読み解きます。